ロボットアームリンク用の精密CNC加工
製品説明
はじめに
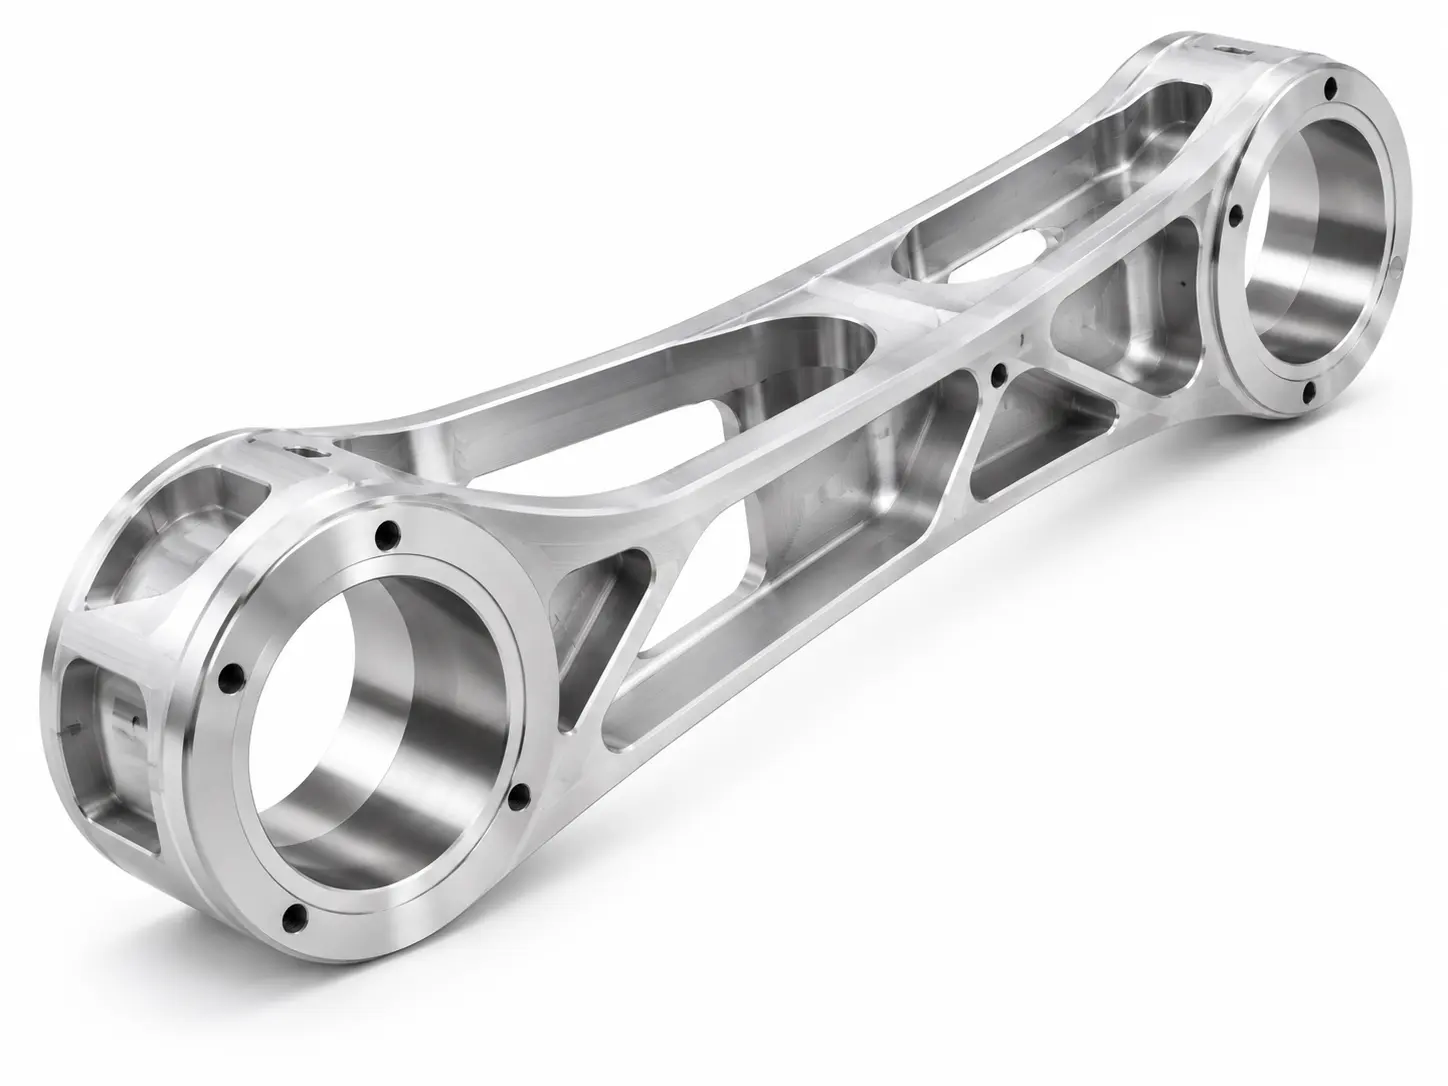
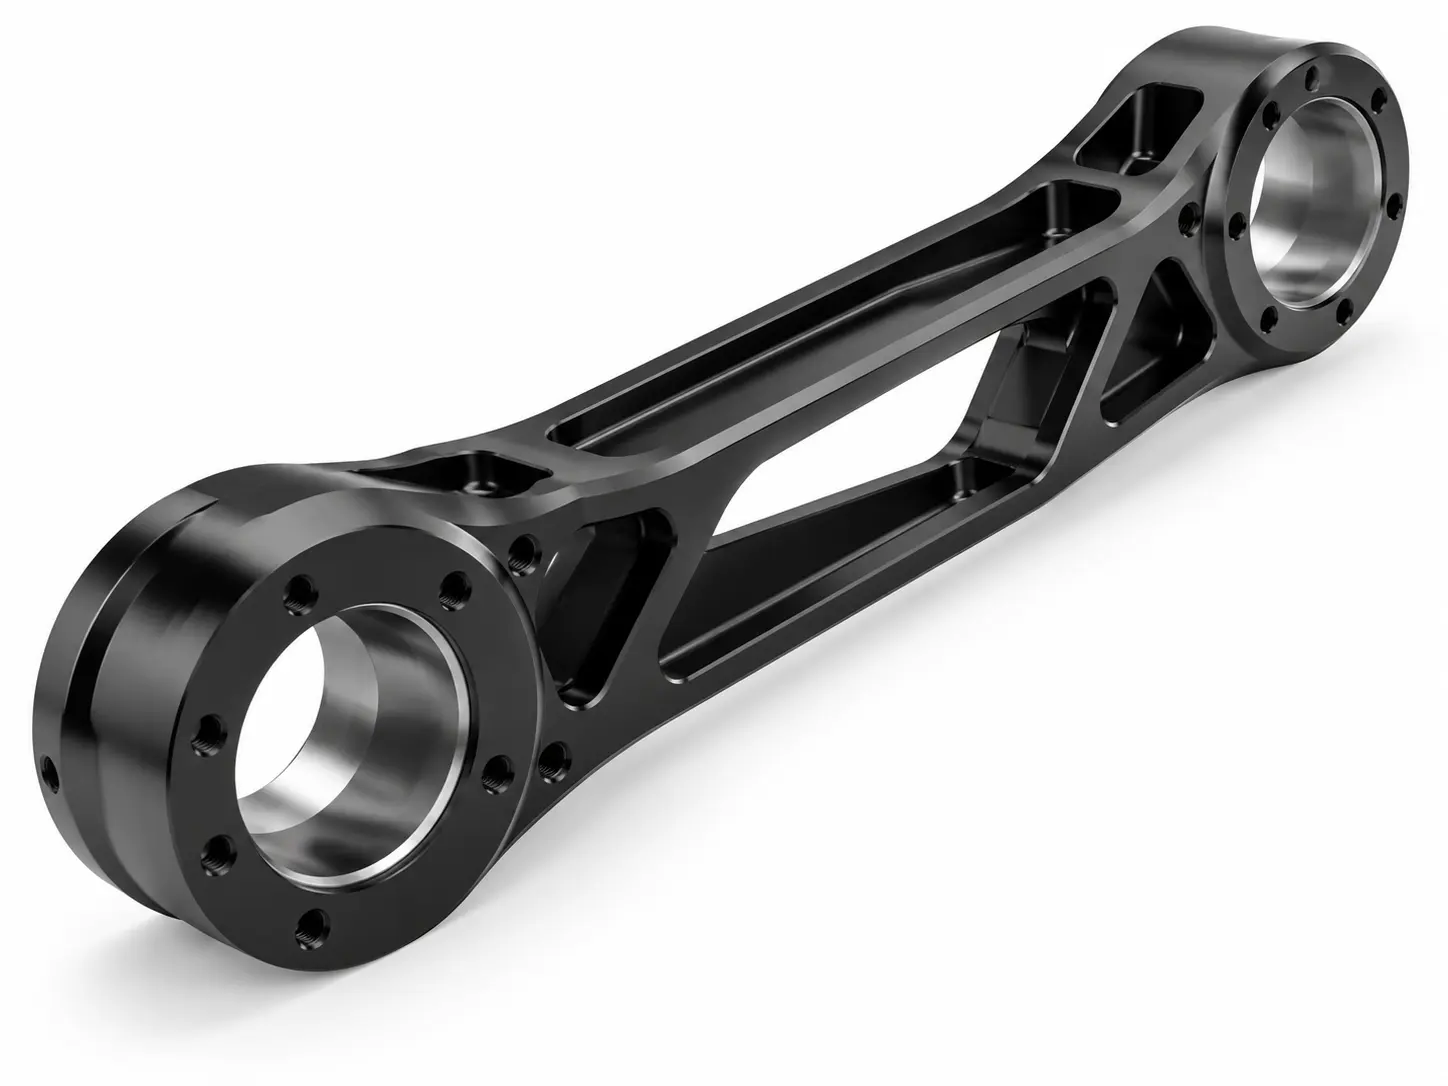
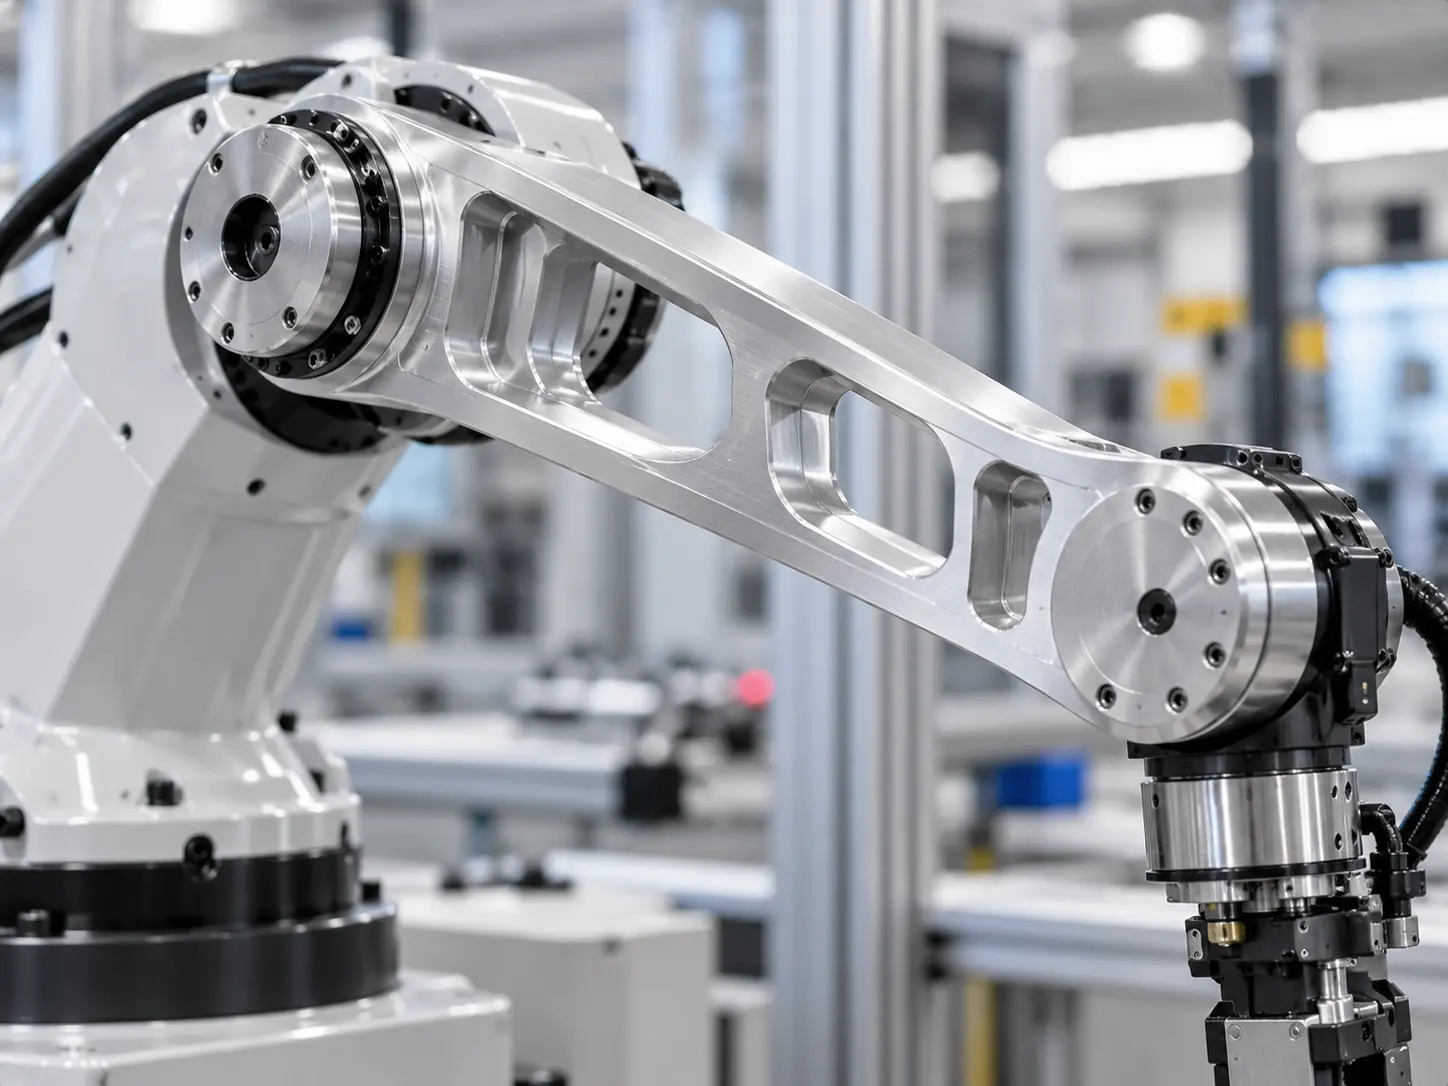
ロボットアームリンクCNC加工は、関節をつなぐ軽量構造リンクの製造に使われます, アクチュエータ, リストモジュール, およびロボットシステム内のその他の動作コンポーネント. これらの部品は低質量のバランスを慎重に保つ必要があります, 構造剛性, 次元安定性, そして、高速かつ繰り返し可能なロボットの動きをサポートするための正確な関節アライメント.
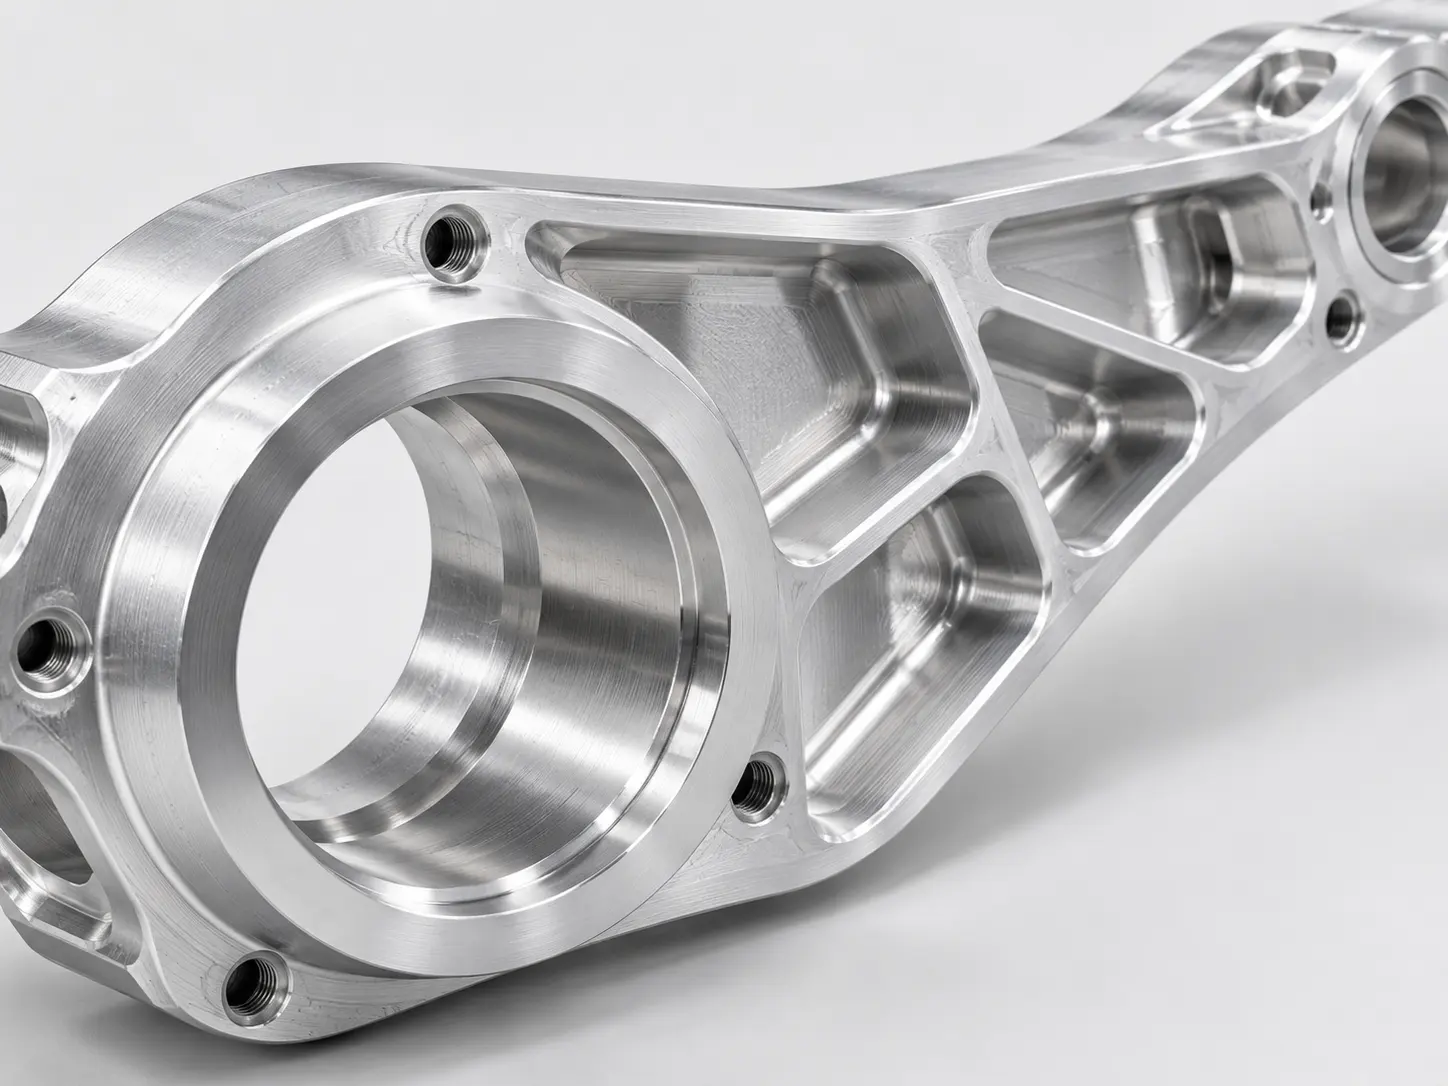
ロボットアームのリンクには大きな関節ボアが含まれることが多いです, ベアリングまたはアクチュエータのインターフェース, 精密取り付け面, 軽量ポケット, 補強リブ, ケーブルルーティングチャネル, 薄壁断面, および多方向取り付け機能. ボア位置の小さなずれ, 並列性, 平坦さ, または接合部間のアライメントが組立精度に影響を与えることがあります, モーションの再現性, 振動, ロボットアーム全体への荷重分布.
当社のCNC加工能力には3軸が含まれます, 4軸, および5軸ミリング, 退屈だ, 掘削, スレッド, タッピング, ポケット加工, 精密仕上げ. 加工戦略, 器具の設計, 基準制御, 材料除去シーケンス, 検査方法はリンク長に応じて選ばれます, 壁の厚さ, 重要な接合界面, GD&T要件, および歪みリスク.
ロボットアームのリンクは6061アルミニウムから加工可能です, 7075アルミニウム, チタン, ステンレススチール, その他の工学材料, 陽極酸化付き, ハードアノダイジング, パッシベーション, 研磨, コーティング, その他の二次プロセスも利用可能です. 試作機, 工学サンプル, また、顧客図面に基づく低量生産もサポート可能です.
仕様
| アイテム | 仕様 |
|---|---|
| 製品名 | ロボットアームリンクCNC加工 |
| 素材 | 6061 アルミニウム / 7075 アルミニウム / チタン / ステンレススチール / カスタム |
| 製造工程 | フライス加工/旋盤加工/ボーリング/穴あけ/スレッドスレッディング/タッピング/精密仕上げ |
| 部品幾何学 | ロングストラクチャー/薄壁/リブ付き/ポケット/中空/複雑な多面構造 |
| 耐性 | ±0まで.005mm / 図面による |
| 表面仕上げ | 陽極酸化/ハード陽極酸化/パッシベーション/メッキ/コーティング |
| 色 | ナチュラル/ブラック/素材依存 |
| 生産量 | 試作機および少量生産 |
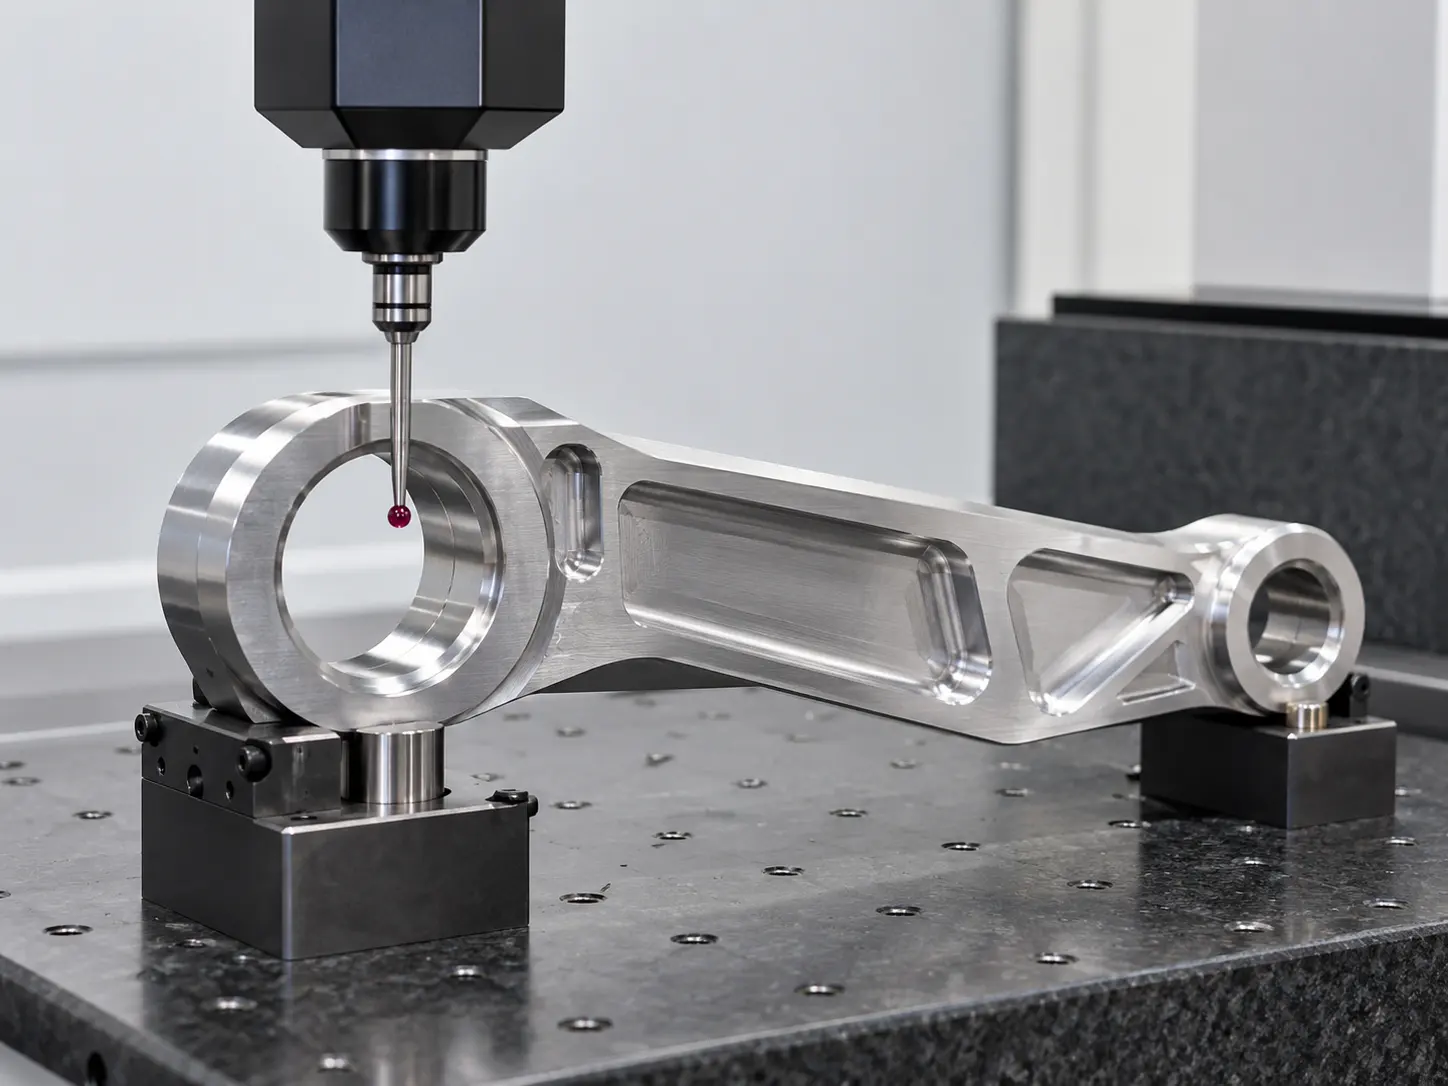
| 検査 | CMM/高さゲージ/マイクロメーター/キャリパー/カスタム検査計画 |
| 文書 | 検査報告書および材料書類の提出は要請に応じて提供可能です |
| アプリケーション | ヒューマノイドロボット / 協働ロボット / 産業用ロボット / ロボティックアクチュエーター / 精密モーションシステム |
| 税関サービス | OEMおよびODMサポート |
3つの主要なカスタマイズ要素, あなたのニーズに合わせた
複雑なロボット部品および精密組立要件に対応するカスタマイズされたCNC加工ソリューション.
精密製造, 優れた品質
軽量構造加工
多軸CNC加工は深いポケットに対応しています, 補強リブ, 内部切り欠き, そして、ロボットの動きに必要な剛性を維持しつつ、アームリンクの質量を減らす薄壁構造.
精密ジョイントボア加工
大きなジョイントボア, ベアリングインターフェース, また、アクチュエータ取り付け機能は、接続されたロボットジョイント間の正確な位置を維持するために慎重に加工されています.
ロングパーツ歪み制御
加工シーケンス, 作業保持, 基準戦略, また、長期間にわたる歪みの抑制のために材料除去も計画されています, 細い, または、重いポケットの部品.
多面検査
CMM, ボアゲージ, マイクロメーター, 円度計, その他の検査機器でボアサイズを検証できます, ポジション, 同心円, ランアウト, 平坦さ, および臨界マウント寸法.
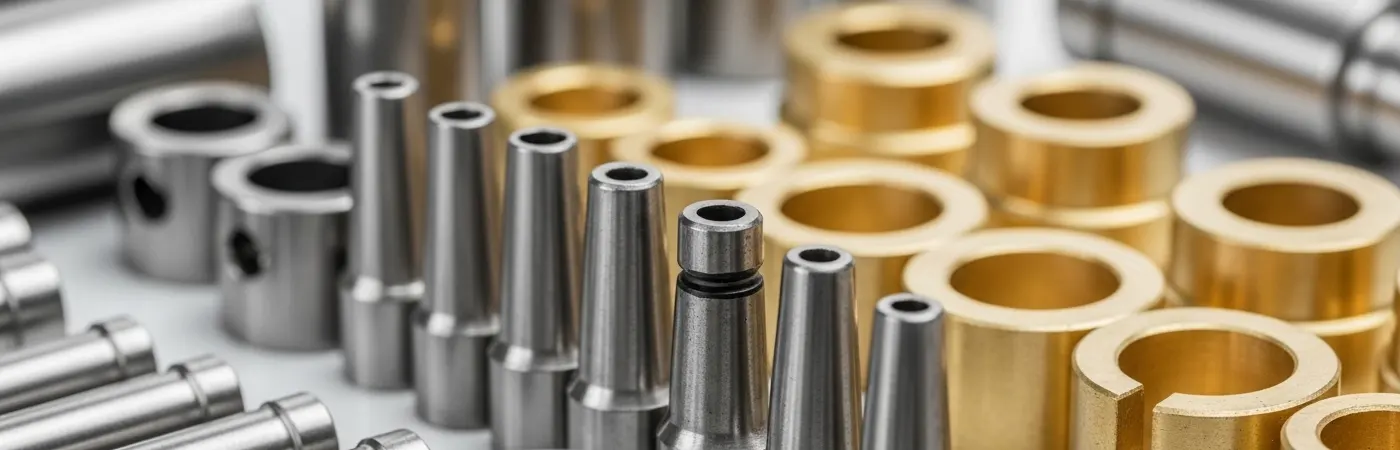
洗練されたサービス, 配達時間短縮
設計レビューから納品まで, プロセス全体を通じて、専任の個別フォローアップを提供しています.
コンサルテーション→図面の提供→デザインレビュー & 見積もり→注文処理→品質検査→時間通りの納品→アフターフォローアップ
私たちの利点
25年以上のエンジニアリング経験に裏付けられています, 当社のチームは、カスタマイズされた金型設計や精密加工から本格的な生産まで、堅牢な品質保証システムと積極的な顧客サービスに支えられ、包括的なサービスを提供しています. ISO9001認定, ISO14001, IATF 16949, 私たちは常に品質の卓越性を追求しています, イノベーション, そして顧客満足度.
100人以上,000 在庫車両, 標準製品には2時間以内の配送が可能です.
三段階検査システムの導入—初期材料検査, 進行中検査, および最終検査.
大量の在庫と迅速な納品, 100%の製品検査による期限内納品の確保.
適用範囲
さまざまな業界で好まれる選択肢.
FAQ
第1四半期: ロボットアームリンクとは何か?
ロボットアームリンクとは、2つのロボットジョイントまたはモーションモジュールを接続する構造部材のことです, 回転軸間に必要な幾何学を維持しつつ荷重を伝達すること.
Q2: なぜロボットアームのリンクはポケットとリブで設計されているのか?
ポケットやカットアウトは質量と回転慣性を低減します, 一方、リブは荷重が継ぎ目間で伝達される部分で構造剛性を保つのに役立ちます.
Q3:ロボットアームリンクに一般的に使われる材料とは何でしょうか?
6061および7075アルミニウム 軽量構造物に一般的に使用されています, 一方、強度の高い場合はチタンやステンレス鋼が選ばれることがあります, 剛性, または環境抵抗が必要.
第4四半期: なぜジョイントボアアライメントが重要なのか?
ジョイントボアと取り付けインターフェースの関係はロボット軸の整列に影響を与えます, 組み立て精度, 負荷分布, そしてモーションの再現性.
Q5: 軽量のアームリンクで歪みをどうやってコントロールしますか?
試合戦略, 加工シーケンス, バランスの取れた材料除去, 中間検査, また、形状や素材に応じて適切な仕上げ許容度を適用することも可能です.